感知
-
隧道出口, 为什么会成为智驾视觉感知的一道考题?
汽车驶出隧道时,前方可能是晴天的强光,也可能是阴影、积水路面和密集车流。 虽然隧道出口看起来只是一段普通道路,却将成像、目标识别、多传感器融合和车辆控制集中到了同一个场景里。 对智驾系统来说,多样的环
-
更小机身,3D感知导航,高性价比之选丨思岚 Aurora S Lite 全新发布
一、机器狗、割草机、人形机器人,样样擅长智能设备正在走向更加复杂、更加开放的真实环境。从户外自主移动,到复杂空间探索,机器人不仅需要“看见”环境,更需要理解自身所处的空间,并持续获得稳定、准确的空间信
-
超快非线性光学技术之一百零四 中红外光梳与压缩感知采样
双光梳光谱(Dual-comb spectroscopy, DCS)系统利用两个具有微小重复频率差异的光学频率梳,通过多外差探测将光学频谱信息映射到射频域,无需机械扫描即可实现宽带、高分辨率和快速的光
-
海康威视雷达新品:感知物料流动,助力工业皮带节能与安全
在能源、港口、化工等工业场景中,皮带运输机承担着煤炭、矿石等核心物料输送任务,生产运维既要防范设备隐患和故障,也要关注运输的物料流量:如果流量过大或瞬时冲击,可能造成皮带打滑、撕裂,滚筒轴承过载损坏;
-
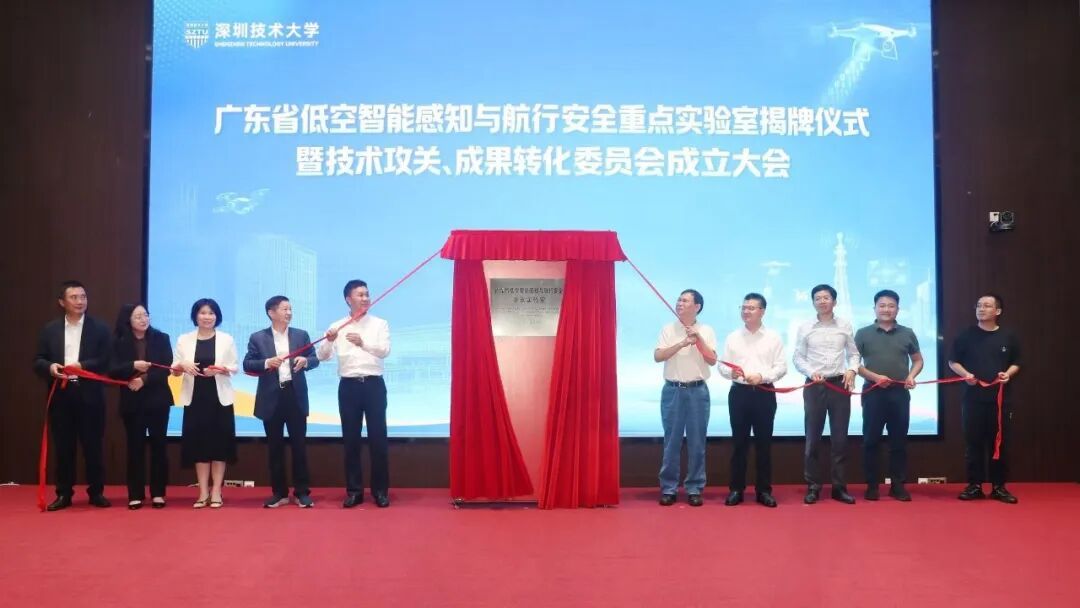
广东省低空智能感知与航行安全重点实验室揭牌
10月12日,广东省低空智能感知与航行安全重点实验室(以下简称“实验室”)在深圳技术大学揭牌,实验室技术攻关委员会、成果转化委员会同时成立。该实验室瞄准无人机、eVTOL等低空飞行器快速发展带来的安全
-
为什么矿山智驾的感知更依赖对道路的理解?
一辆乘用车遇到一条没有车道线的道路,还能依靠实时感知判断哪里可以行驶。 但对矿山里的大型矿卡来说,路面的坡度、曲率、边缘、坑洼、积水甚至临时变化,都可能直接影响车辆能不能安全通过。 矿山智驾需要感知的
-
四方光电空气品质传感器模组:以PM2.5为核,让座舱空气感知"无盲区"
汽车座舱正经历一场价值迁移。过去十年,主机厂在交互上倾注了大量精力——大屏、语音、手势、HUD,能加的都加了。但当交互体验趋于同质化,座舱竞争的下一个分水岭在哪? 答案藏在一个更底层、更不易察觉的维度
-
卫星地球观测雷达: FPGA从SAR雷达到智能感知
前言 合成孔径雷达(SAR)是空间对地观测最强大的主动微波遥感手段,能够在全天时、全天候条件下提供高分辨率地表成像。三十余年来,欧洲SAR技术经历了从ERS-1到Sentinel-1的三代跨越,当前正
-
BEV在自动驾驶中起到什么作用?近几年有哪些实践?
不同传感器看到的世界是不一样的,前视摄像头可以捕捉前方的红绿灯和车道线,环视摄像头则用于探测车身周围的盲区,激光雷达以三维点云描绘障碍物的形状,毫米波雷达则跟踪物体的移动速度。这些来自不同坐标系、不同
-
BEV在自动驾驶中起到什么作用? 近几年有哪些实践?
不同传感器看到的世界是不一样的,前视摄像头可以捕捉前方的红绿灯和车道线,环视摄像头则用于探测车身周围的盲区,激光雷达以三维点云描绘障碍物的形状,毫米波雷达则跟踪物体的移动速度。这些来自不同坐标系、不同
-
自动驾驶占据感知网络那么厉害,为何仍未全面铺开?
在自动驾驶的感知方案中,占据感知网络(Occupancy Network,简称OCC)近年来成为了行业热点。它不再像传统的检测方法那样,费力地去猜前方是一个行人还是一个消火栓,而是直接把三维空间划分成
-
自动驾驶激光雷达是如何实现深度感知的?
在自动驾驶感知系统的精密架构中,激光雷达(LiDAR)扮演着不可替代的角色。它通过主动发射激光并接收反射信号,能够在各种光照条件下构建出周围环境的高精度三维模型。这种对物体深度的感知能力,不仅是车辆避
-
自动驾驶占据感知网络那么厉害, 为何仍未全面铺开?
在自动驾驶的感知方案中,占据感知网络(Occupancy Network,简称OCC)近年来成为了行业热点。它不再像传统的检测方法那样,费力地去猜前方是一个行人还是一个消火栓,而是直接把三维空间划分成
-
自动驾驶激光雷达是如何实现深度感知的 ?
在自动驾驶感知系统的精密架构中,激光雷达(LiDAR)扮演着不可替代的角色。它通过主动发射激光并接收反射信号,能够在各种光照条件下构建出周围环境的高精度三维模型。这种对物体深度的感知能力,不仅是车辆避